변위와 미소변형률
1·2차원 변위장과 미소변형률의 정의 및 예제
관련 자료는 다음 순서로 읽을 수 있다.
1. 위치 (position)와 변위 (displacement)
3차원 공간의 위치는 벡터로 표현한다. 정규직교 기저 $\boldsymbol e_1,\boldsymbol e_2,\boldsymbol e_3$에 대해
\[\boldsymbol x=x_1\boldsymbol e_1+x_2\boldsymbol e_2+x_3\boldsymbol e_3\]이다. 같은 물질점의 변형 전 위치를 $\boldsymbol X$, 변형 후 위치를 $\boldsymbol x$라고 하면, 변위는 두 위치의 차이다.
\[\boxed{\boldsymbol u=\boldsymbol x-\boldsymbol X}.\]여기서 물질점 (material point)은 물체를 이루는 작은 부분을 하나의 점으로 이상화한 것이다. 물체에 표시한 점을 떠올리면 된다. 변형 중에도 같은 물질점을 추적하며, $\boldsymbol X$와 $\boldsymbol x$는 서로 다른 두 점이 아니라 그 점의 변형 전후 위치다.
2. 변위와 변형의 차이
변위는 한 점의 위치 변화이고, 변형 (deformation)은 물체 내부의 점들 사이에서 거리나 각도가 바뀌는 현상이다. 따라서 변위가 있어도 변형은 없을 수 있다.
| 상황 | 변위 발생 여부 | 변형 발생 여부 |
|---|---|---|
| 물체 전체가 평행이동함 | 발생함 | 발생하지 않음 |
| 물체 전체가 회전함 | 회전축 밖의 점에서 발생함 | 발생하지 않음 |
| 물체의 길이가 늘어남 | 일부 또는 모든 점에서 발생함 | 발생함 |
변형률은 절대적인 변위의 크기보다 이웃한 점들의 상대적인 변위와 관련된다.
3. 강체운동 (rigid body motion)
강체운동은 내부의 거리와 각도를 유지하는 운동으로, 평행이동과 회전이 있다. 평행이동에서는 모든 점의 변위가 같고, 회전에서는 위치에 따라 변위가 달라진다. 두 경우 모두 실제 길이와 각도가 변하지 않으므로 정확한 변형률은 0이다.
뒤에서 배우는 미소변형률 (infinitesimal strain)은 변위구배가 작다는 근사에 기초한다. 따라서 강체회전도 회전각이 작을 때만 올바르게 처리한다. 큰 회전에서도 변형률이 0이 되는 이유는 유한변형률에서 확인한다.
4. 변위장 (displacement field)
물체의 변위는 점마다 다를 수 있다. 각 점에 변위벡터를 대응시키는 함수를 변위장이라고 한다. 우선 변형 전 위치 $\boldsymbol X$를 기준으로 표현하자.
\[\boldsymbol u=\boldsymbol u(\boldsymbol X), \qquad \boldsymbol x(\boldsymbol X)=\boldsymbol X+\boldsymbol u(\boldsymbol X).\]이 식은 기준 위치가 $\boldsymbol X$인 물질점의 현재 위치를 알려 준다. 5–9절의 변위장은 모두 이 기준 좌표를 사용하며, 특정 시점의 변형을 다루므로 시간 변수($t$)는 생략한다. 현재 위치 $\boldsymbol x$를 기준으로 표현하는 방법은 Lagrangian과 Eulerian 기술법에서 비교한다.
5. 1차원 공간에서의 변위와 변형률
1차원에서는 위치 $X,x$와 변위 $u=x-X$를 스칼라로 표현할 수 있다. 막대의 두 물질점 $a,b$에 대해 $X^b>X^a$라고 하자. 초기 길이와 변형 후 길이는 각각
\[l_0=X^b-X^a,\qquad l=x^b-x^a\]이고, 길이 변화는
\[\Delta l=l-l_0=(x^b-x^a)-(X^b-X^a)=u^b-u^a\]이다. 공칭변형률 또는 공학변형률 (engineering strain)은 이 길이 변화를 초기 길이로 나눈 값이다.
\[\varepsilon_{\mathrm{eng}}=\frac{\Delta l}{l_0} =\frac{u^b-u^a}{X^b-X^a}.\]두 점의 간격을 0으로 보내면 국소 공칭변형률을 얻는다.
\[\boxed{\varepsilon^{\mathrm{eng}}(X) =\lim_{X^b\to X^a}\frac{u^b-u^a}{X^b-X^a} =\frac{du}{dX}}.\]변형 전후 점의 순서가 유지되는 1차원 운동에서 이 관계는 정확하다. 변위구배가 작을 때는 이를 미소변형률로 사용한다. 양의 값은 인장, 음의 값은 압축을 나타내며, 변형률은 길이를 길이로 나누므로 무차원이다.
6. 1차원 예제
변위장이 기준 위치에 대해 선형으로 증가하는 경우를 생각하자.
\[u(X)=0.01X,\qquad x(X)=1.01X.\]변위구배와 미소변형률은
\[\varepsilon=\frac{du}{dX}=0.01\]이다. 초기 길이가 $100\,\mathrm{mm}$인 구간은 $101\,\mathrm{mm}$가 되어, $1\%$ 인장을 나타낸다.
다음 두 경우도 비교해 보자. $X$와 $u$는 mm 단위로 측정한다.
| 변위장 | 변위구배 $du/dX$ | 의미 |
|---|---|---|
| $u(X)=0$ | $0$ | 위치 변화가 없음 |
| $u(X)=0.02\,\mathrm{mm}$ | $0$ | 모든 점이 같은 양만큼 평행이동함 |
일정한 변위는 변형률을 만들지 않는다. 변위장의 기울기가 길이 변화와 연결된다는 점이 핵심이다.
7. 2차원 공간에서의 변위와 미소변형률
2차원 변위장은 기준 위치에 따라 두 변위 성분을 준다.
\[[\boldsymbol X]=\begin{bmatrix}X_1\\X_2\end{bmatrix}, \qquad \boldsymbol u(\boldsymbol X)=\begin{bmatrix}u_1(X_1,X_2)\\u_2(X_1,X_2)\end{bmatrix}.\]기준좌표에 대한 변위구배 (displacement gradient)를 $\nabla_X\boldsymbol u$1로 나타내고, 성분은
\[(\nabla_X\boldsymbol u)_{ij}=u_{i,j}=\frac{\partial u_i}{\partial X_j}\]로 정의한다. 여기서 쉼표 뒤의 $j$는 $X_j$에 대한 미분을 뜻한다. $|\nabla_X\boldsymbol u|\ll1$인 미소변형에서 수직변형률(normal strain) 성분은
\[\varepsilon_{11}=\frac{\partial u_1}{\partial X_1}, \qquad \varepsilon_{22}=\frac{\partial u_2}{\partial X_2}\]이다. 전단변형률은 먼저 간단한 형상의 각도 변화로 이해해 보자.
높이 $H$인 직사각형의 아랫면을 고정하고, 윗면을 $X_1$방향으로 $\Delta$만큼 이동시키는 단순전단 (simple shear)을 생각하자. 높이는 그대로 유지하며, 변위장은
\[u_1(X_1,X_2)=\frac{\Delta}{H}X_2, \qquad u_2(X_1,X_2)=0\]이다. 원래 수직이던 선분이 수직 방향에서 $\theta$만큼 기울어지면
\[\tan\theta=\frac{\Delta}{H} =\frac{\partial u_1}{\partial X_2}\]가 된다. 원래 수평이던 선분은 그대로이므로, 처음에 직교하던 두 선분 사이의 각도는 $\pi/2$에서 $\pi/2-\theta$로 줄어든다. 여기서는 $\Delta>0$인 경우를 설명하며, 반대 방향의 전단은 부호로 구분한다.
각도를 라디안 (radian)으로 측정하고 $|\theta|\ll1$이면 $\tan\theta\approx\theta$다. 따라서 이 단순전단의 공학전단변형률 (engineering shear strain)은
\[\gamma_{12}=\frac{\Delta}{H}=\tan\theta\approx\theta\]로 표현된다. 즉 작은 변형에서는 공학전단변형률을 두 선분 사이의 각도 감소량으로 해석할 수 있다. 큰 각도에서는 $\tan\theta$와 $\theta$를 구분해야 한다.
일반적인 미소변형에서는 두 선분이 모두 기울 수 있다. 원래 $X_2$방향인 선분의 기울어짐에는 $\partial u_1/\partial X_2$가, 원래 $X_1$방향인 선분의 기울어짐에는 $\partial u_2/\partial X_1$이 기여한다. 두 기여를 부호와 함께 합하면
\[\gamma_{12}=u_{1,2}+u_{2,1} =\frac{\partial u_1}{\partial X_2}+\frac{\partial u_2}{\partial X_1}\]이다. 텐서 전단변형률 (tensor shear strain)은 이 값의 절반으로 정의한다.
\[\varepsilon_{12}=\varepsilon_{21} =\frac12({u_{1,2}+u_{2,1}})=\frac12\left(\frac{\partial u_1}{\partial X_2} +\frac{\partial u_2}{\partial X_1}\right)\]따라서 $\gamma_{12}=2\varepsilon_{12}$이며, 위 단순전단에서는 $\varepsilon_{12}=\tfrac12\tan\theta\approx\theta/2$다. 작은 강체회전에서는 두 기여가 서로 상쇄되어 전단변형률이 0이 된다.
아래 그림은 다음 두 변위장이 만드는 형상을 비교한다.
\[\text{(a)}\quad u_1=0.2X_1,\quad u_2=0.3X_2,\] \[\text{(b)}\quad u_1=0.1X_1+0.05X_2,\quad u_2=0.2X_1+0.05X_2.\]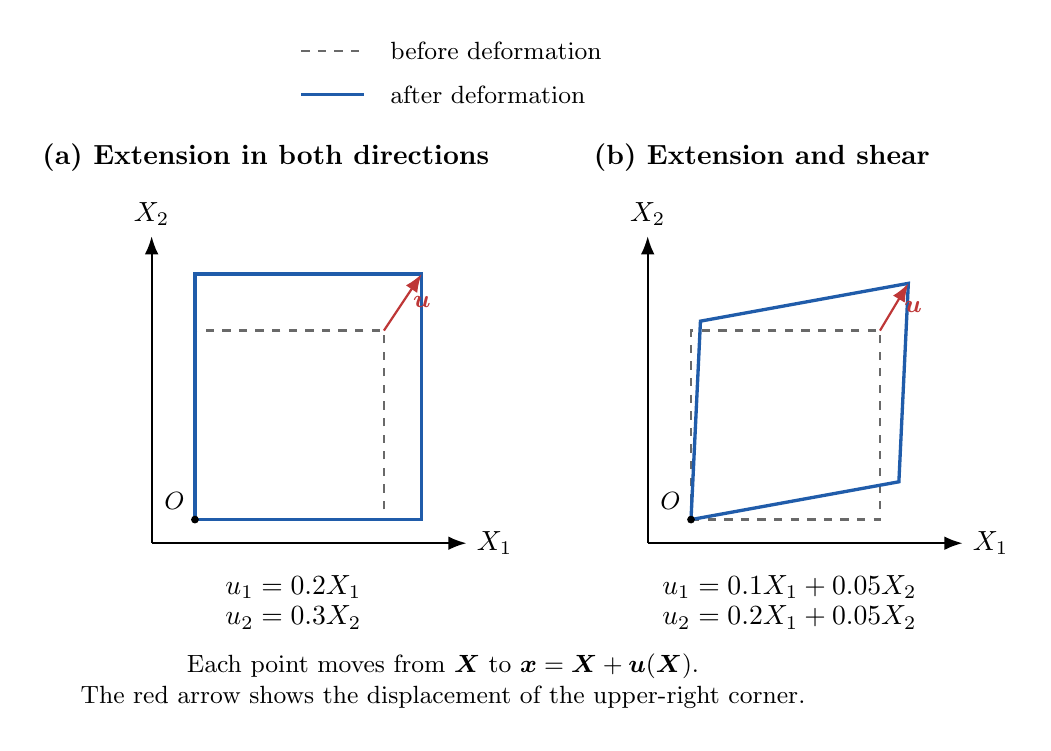
점선은 기준 형상, 실선은 $\boldsymbol x=\boldsymbol X+\boldsymbol u(\boldsymbol X)$로 계산한 현재 형상이다. 빨간 화살표는 기준 형상 오른쪽 위 꼭짓점의 변위다. 형상 차이를 보기 쉽게 계수를 크게 잡았으므로, 이 예제에서 미소변형률 공식으로 구한 값은 정확한 유한변형률과 구분해야 한다. 정확한 길이 변화는 유한변형률 자료에서 다룬다.
8. 변위구배의 대칭부분과 반대칭부분
7절에서 정의한 변위구배 $\nabla_X\boldsymbol u$는 대칭부분(symmetric part)과 반대칭부분(antisymmetric part; or skew-symmetric part)으로 나눌 수 있다.
\[\nabla_X\boldsymbol u=\boldsymbol\varepsilon+\boldsymbol\omega,\] \[\boldsymbol\varepsilon =\frac12\left(\nabla_X\boldsymbol u+(\nabla_X\boldsymbol u)^T\right), \qquad \boldsymbol\omega =\frac12\left(\nabla_X\boldsymbol u-(\nabla_X\boldsymbol u)^T\right).\]이 additive 분해 자체는 정확한 행렬 항등식이다. 다만 대칭부분을 변형률, 반대칭부분을 회전으로 해석하는 것은 작은 변위구배를 가정한 근사다. 그 근사에서 $\boldsymbol\varepsilon$은 길이와 각도의 변화를, $\boldsymbol\omega$는 미소회전 (infinitesimal rotation)을 나타낸다. 유한회전(finite rotation)과 신장(stretch)의 분리는 극분해(polar decomposition)로 다룬다.
공학전단변형률 (engineering shear strain)과 텐서 전단변형률의 관계는
\[\gamma_{12}=2\varepsilon_{12}\]이다. Voigt 표기(Voigt notation)2에서 공학전단변형률을 사용할 때 이 2의 계수를 빠뜨리지 않도록 한다.
9. 2차원 예제
좌표와 변위를 mm 단위로 측정한다. 다음 균일 변위장에서 미소변형률 텐서를 구하시오.
\[u_1(X_1,X_2)=0.005X_1,\qquad u_2(X_1,X_2)=-0.005X_2.\]두 수직변형률과 두 전단변형률을 계산하고, 어느 방향으로 늘어나거나 줄어드는지 설명하시오.
이 선형 변위장의 계수 $0.005$는 무차원이다. 길이인 $X_1$ 또는 $X_2$에 곱해져 길이인 변위를 만들기 때문이다.
다음은 비균일 변위장이다. $X_1,X_2,u_1,u_2$를 mm 단위로 측정한다.
\[u_1(X_1,X_2)=\left(0.005\,\mathrm{mm}^{-1}\right)X_1X_2, \qquad u_2(X_1,X_2)=0.01X_2.\]$X_1X_2$의 단위는 $\mathrm{mm}^2$이므로, $u_1$이 mm 단위를 갖도록 그 계수에는 $\mathrm{mm}^{-1}$가 필요하다. 반면 $u_2$의 계수 $0.01$은 무차원이다. 미분 후에도 위치에 곱해지는 계수의 단위를 유지해야 한다. 예를 들어
\[\varepsilon_{11}=\left(0.005\,\mathrm{mm}^{-1}\right)X_2, \qquad \varepsilon_{12}=\left(0.0025\,\mathrm{mm}^{-1}\right)X_1\]이며, 각 변형률은 $\mathrm{mm}^{-1}\times\mathrm{mm}=1$로 무차원이 된다.
미소변형률 성분을 위치의 함수로 구하고, $(X_1,X_2)=(2,1)\,\mathrm{mm}$에서 평가하시오. 이 예제는 해당 위치 주변에서 변위구배가 작다고 가정한다.
10. 요약
| 개념 | 공식 |
|---|---|
| 변위 | $u = x - X$ |
| 1차원 미소변형률 | $\varepsilon = du/dX$ |
| $\boldsymbol{e}_1$방향 수직변형률 | $\varepsilon_{11} = \partial u_1/\partial X_1$ |
| $\boldsymbol{e}_2$방향 수직변형률 | $\varepsilon_{22} = \partial u_2/\partial X_2$ |
| 전단변형률 | $\varepsilon_{12} =0.5(\partial u_1/\partial X_2+\partial u_2/\partial X_1)$ |
분리 이전 절 링크 안내
이전 자료의 절 링크로 들어온 경우 아래에서 이동한 내용을 찾을 수 있다.
11.1. 변형구배 (deformation gradient)
부록 A. 물질미분 (material derivative)
A.2. 시간에 따라 변하지 않는 온도장에서의 물질미분
-
$\nabla_X$는 변형 전 기준좌표에 대한 공간미분 연산자다. 기준좌표와 연산자는
\[\boldsymbol X=(X_1,X_2,X_3), \qquad \nabla_X=\boldsymbol e_1\frac{\partial}{\partial X_1} +\boldsymbol e_2\frac{\partial}{\partial X_2} +\boldsymbol e_3\frac{\partial}{\partial X_3}\]로 나타낸다. 스칼라장에 적용하면 기울기 벡터를, 변위 벡터장에 적용하면 변위구배 텐서를 얻는다. 이 자료에서는 변위구배의 성분을
\[(\nabla_X\boldsymbol u)_{ij}=\frac{\partial u_i}{\partial X_j}\]로 정의한다. 따라서 행 $i$는 변위 성분, 열 $j$는 미분하는 기준좌표 방향을 나타낸다. 아래첨자 $X$는 벡터의 성분 첨자가 아니라 미분에 사용하는 좌표를 표시한다. 현재좌표에 대한 연산자 $\nabla_x$와는 구분하며, 두 구배의 차이는 Lagrangian과 Eulerian 기술법에서 설명한다. 2차원 문제에서는 두 기준좌표 방향의 미분만 사용한다. ↩
-
Voigt 표기는 대칭인 2차 텐서의 독립 성분을 하나의 열벡터로 배열하는 방법이다. 3차원에서는 독립 성분이 6개이며, 흔히 성분 순서를 $(11,22,33,23,13,12)$로 정한다. 공학전단변형률을 사용하는 변형률 벡터와 대응하는 응력 벡터는 각각
\[[\boldsymbol\varepsilon]_V =(\varepsilon_{11},\varepsilon_{22},\varepsilon_{33},2\varepsilon_{23},2\varepsilon_{13},2\varepsilon_{12})^T,\] \[[\boldsymbol\sigma]_V =(\sigma_{11},\sigma_{22},\sigma_{33},\sigma_{23},\sigma_{13},\sigma_{12})^T\]이다. 전단변형률에는 2를 곱하지만 전단응력에는 곱하지 않는다. 이 정의에서는
\[[\boldsymbol\sigma]_V^T[\boldsymbol\varepsilon]_V =\boldsymbol\sigma:\boldsymbol\varepsilon\]가 되어 응력과 변형률의 텐서 이중내적을 그대로 표현한다. 2차원에서는
\[(\varepsilon_{11},\varepsilon_{22},2\varepsilon_{12})^T\]로 배열할 수 있다. 성분 순서와 전단성분의 배율은 문헌이나 프로그램에 따라 다르므로, 구성행렬을 사용할 때 같은 관례인지 확인해야 한다. 여기서 열벡터는 텐서 성분을 계산 편의상 배열한 것으로, 공간상의 방향을 나타내는 위치·변위 벡터와는 구분한다. ↩