좌표변환과 주응력의 기초
항복 조건에 필요한 좌표변환, 주응력과 편차응력
목차
- 1. 같은 응력을 다른 방향에서 바라보기
- 2. 좌표변환 행렬은 어떻게 만드는가?
- 3. 응력텐서에는 왜 행렬을 두 번 곱하는가?
- 4. 주응력(principal stresses)과 최대 전단응력(maximum shear stress)
- 5. 평균응력과 편차응력
- 6. 연습 문제
1. 같은 응력을 다른 방향에서 바라보기
한 물체를 수평 방향으로 당기더라도, 그 물체 안의 비스듬한 면에는 수직응력과 전단응력이 함께 작용할 수 있다. 이때 좌표축을 바꾸면 같은 응력 상태를 다른 성분으로 표현할 수 있다. 좌표변환은 물체나 하중을 바꾸는 것이 아니라, 같은 물리량을 나타내는 기준 방향을 바꾸는 과정이다. 이를 수동적 변환(passive transformation)이라 한다.
이 강의에서는 기존 기저 ${\boldsymbol e_1,\boldsymbol e_2,\boldsymbol e_3}$ 와 새 기저 ${\tilde{\boldsymbol e}_1,\tilde{\boldsymbol e}_2,\tilde{\boldsymbol e}_3}$ 가
모두 오른손 직교정규 기저라고 가정한다. 즉, 각 기저벡터의 길이는 1이고 서로 수직이다.
2. 좌표변환 행렬은 어떻게 만드는가?
2.1. 성분은 기저 방향으로의 투영이다
벡터 $\boldsymbol v$를 기존 기저로 쓰면
\[\boldsymbol v=v_1\boldsymbol e_1+v_2\boldsymbol e_2+v_3\boldsymbol e_3\]이다. 새 기저의 첫 번째 성분은 같은 벡터를 $\tilde{\boldsymbol e}_1$ 방향으로 투영하여 구한다.
\[\begin{aligned} \tilde v_1 &=\tilde{\boldsymbol e}_1\cdot\boldsymbol v\\ &=(\tilde{\boldsymbol e}_1\cdot\boldsymbol e_1)v_1 +(\tilde{\boldsymbol e}_1\cdot\boldsymbol e_2)v_2 +(\tilde{\boldsymbol e}_1\cdot\boldsymbol e_3)v_3. \end{aligned}\]따라서 새 기저 방향과 기존 기저 방향 사이의 내적을 모으면 좌표성분을 변환하는 행렬을 만들 수 있다.
\[\boxed{R_{ij}=\tilde{\boldsymbol e}_i\cdot\boldsymbol e_j}, \qquad [\boldsymbol R]= \begin{bmatrix} \tilde{\boldsymbol e}_1\cdot\boldsymbol e_1&\tilde{\boldsymbol e}_1\cdot\boldsymbol e_2&\tilde{\boldsymbol e}_1\cdot\boldsymbol e_3\\ \tilde{\boldsymbol e}_2\cdot\boldsymbol e_1&\tilde{\boldsymbol e}_2\cdot\boldsymbol e_2&\tilde{\boldsymbol e}_2\cdot\boldsymbol e_3\\ \tilde{\boldsymbol e}_3\cdot\boldsymbol e_1&\tilde{\boldsymbol e}_3\cdot\boldsymbol e_2&\tilde{\boldsymbol e}_3\cdot\boldsymbol e_3 \end{bmatrix}.\]단위벡터 사이의 내적은 두 방향 사이 각도의 코사인이므로 $R_{ij}$를 방향코사인(direction cosine)이라고도 한다. 행 첨자 $i$는 새 방향, 열 첨자 $j$는 기존 방향에 해당한다. 특히 $i$번째 행은 새 기저벡터 $\tilde{\boldsymbol e}_i$를 기존 기저로 표현한 성분이다.
세 성분의 투영식을 모으면
\[\boxed{[\boldsymbol v]_{\mathrm{new}}=[\boldsymbol R][\boldsymbol v]_{\mathrm{old}}}, \qquad \tilde v_i=\sum_{j=1}^3R_{ij}v_j\]를 얻는다. 행렬을 암기하기보다, 먼저 새 기저벡터를 기존 기저로 표현하고 그 성분을 행에 배치하면 된다.
2.2. 평면에서 좌표축을 반시계방향으로 회전시키기
기존 $\boldsymbol e_1$축에서 $\boldsymbol e_2$축으로 향하는 반시계방향을 양의 회전으로 정한다. 기존 기저벡터의 기존 좌표성분은
\[[\boldsymbol e_1]_{\mathrm{old}}=\begin{bmatrix}1\\0\end{bmatrix}, \qquad [\boldsymbol e_2]_{\mathrm{old}}=\begin{bmatrix}0\\1\end{bmatrix}\]이다. 새 좌표축을 $\theta$만큼 회전시키면 새 기저벡터의 기존 좌표성분은
\[\begin{aligned} [\tilde{\boldsymbol e}_1]_{\mathrm{old}} &=\begin{bmatrix}\cos\theta\\\sin\theta\end{bmatrix},\\ [\tilde{\boldsymbol e}_2]_{\mathrm{old}} &=\begin{bmatrix}-\sin\theta\\\cos\theta\end{bmatrix}. \end{aligned}\]예를 들어 $\theta=90^\circ$이면 새 첫 번째 축은 기존 두 번째 축 방향이고, 새 두 번째 축은 기존 첫 번째 축의 반대 방향이다. 따라서 두 번째 행의 첫 성분에는 음수가 붙는다. 위 두 성분 열벡터를 전치하여 행으로 배치하면
\[\boxed{[\boldsymbol R]=\begin{bmatrix}\cos\theta&\sin\theta\\-\sin\theta&\cos\theta\end{bmatrix}}.\]3차원에서 $\boldsymbol e_3$축을 그대로 두고 같은 회전을 하면
\[[\boldsymbol R]=\begin{bmatrix}\cos\theta&\sin\theta&0\\-\sin\theta&\cos\theta&0\\0&0&1\end{bmatrix}\]이다. 물체 자체를 고정된 좌표계 안에서 반시계방향으로 회전시키는 능동적 회전(active rotation)은 여기서 다루는 좌표축의 회전과 다르다. 이 관례에서 같은 각도의 능동적 회전에는 $[\boldsymbol R]^T$가 사용된다.
2.3. 역변환과 벡터 계산 예제
$\theta=90^\circ$이고 기존 성분이 $(3,4)^T$라면
\[[\boldsymbol v]_{\mathrm{new}} =\begin{bmatrix}0&1\\-1&0\end{bmatrix}\begin{bmatrix}3\\4\end{bmatrix} =\begin{bmatrix}4\\-3\end{bmatrix}.\]새 첫 번째 축 방향의 성분은 4, 새 두 번째 축 방향의 성분은 $-3$이다. 두 성분 배열은 다르지만, 벡터의 길이는 모두 $\sqrt{3^2+4^2}=5$다.
여기서 역변환에 전치행렬을 쓸 수 있는 이유를 살펴보자. 2.1절에서 보았듯이 $[\boldsymbol R]$의 각 행은 새 기저벡터를 기존 기저로 표현한 성분이다. 새 기저가 직교정규 기저이므로 각 행의 길이는 1이고, 서로 다른 행은 수직이다.
이 두 조건이 행렬곱에 어떻게 나타나는지 보기 위해, 2차원 변환행렬의 행벡터를 $\boldsymbol r_1=(R_{11},R_{12})$, $\boldsymbol r_2=(R_{21},R_{22})$로 쓰자. 전치하면 이 행들이 열로 바뀌므로
\[\begin{aligned} {}[\boldsymbol R][\boldsymbol R]^T &=\begin{bmatrix}R_{11}&R_{12}\\R_{21}&R_{22}\end{bmatrix} \begin{bmatrix}R_{11}&R_{21}\\R_{12}&R_{22}\end{bmatrix}\\ &=\begin{bmatrix} R_{11}^2+R_{12}^2&R_{11}R_{21}+R_{12}R_{22}\\ R_{21}R_{11}+R_{22}R_{12}&R_{21}^2+R_{22}^2 \end{bmatrix}\\ &=\begin{bmatrix} \boldsymbol r_1\cdot\boldsymbol r_1&\boldsymbol r_1\cdot\boldsymbol r_2\\ \boldsymbol r_2\cdot\boldsymbol r_1&\boldsymbol r_2\cdot\boldsymbol r_2 \end{bmatrix}. \end{aligned}\]즉, $[\boldsymbol R][\boldsymbol R]^T$의 $(i,j)$ 성분은 $i$번째 행과 $j$번째 행의 내적이다. 대각성분은 각 행의 길이의 제곱이므로 1이고, 비대각성분은 서로 수직인 두 행의 내적이므로 0이다. 따라서
\[[\boldsymbol R][\boldsymbol R]^T =\begin{bmatrix}1&0\\0&1\end{bmatrix}=[\boldsymbol I].\]행의 길이가 1이라는 조건만으로는 충분하지 않다. 예를 들어 두 행이 모두 $(1,0)$이면 각각의 길이는 1이지만, 두 행의 내적도 1이어서 서로 수직이 아니다. 길이 1은 정규화 조건, 서로 다른 행의 내적 0은 직교 조건이며, 두 조건이 함께 필요하다.
3차원에서도 같은 원리로
\[\bigl([\boldsymbol R][\boldsymbol R]^T\bigr)_{ij} =\sum_{k=1}^{3}R_{ik}R_{jk} =\boldsymbol r_i\cdot\boldsymbol r_j =\begin{cases}1&i=j,\\0&i\ne j\end{cases}\]이다. 이처럼 $[\boldsymbol R][\boldsymbol R]^T=[\boldsymbol I]$를 만족하는 정사각행렬을 직교행렬(orthogonal matrix)이라고 한다. 전치행렬을 곱해서 단위행렬이 되므로 전치행렬이 곧 역행렬이다.
\[[\boldsymbol R]^{-1}=[\boldsymbol R]^T.\]따라서 새 성분에서 기존 성분으로 돌아가는 역변환은
\[[\boldsymbol v]_{\mathrm{old}}=[\boldsymbol R]^T[\boldsymbol v]_{\mathrm{new}}\]이다. 두 기저가 모두 오른손 기저이면 $\det[\boldsymbol R]=+1$도 만족한다.
3. 응력텐서에는 왜 행렬을 두 번 곱하는가?
3.1. 면의 방향과 면력의 방향을 함께 변환하기
이 강의에서는 인장응력을 양수로 정하고, 응력텐서가 대칭인 고전 연속체를 다룬다. 즉, $\sigma_{ij}=\sigma_{ji}$이며, $\sigma_{ij}$의 첫 첨자는 면력의 성분 방향, 두 번째 첨자는 면의 법선 방향을 나타낸다.
응력텐서는 면의 단위법선 $\boldsymbol n$을 그 면에 작용하는 면력 $\boldsymbol t$로 연결한다. 기존 기저에서 Cauchy 면력 공식은
\[[\boldsymbol t]_{\mathrm{old}}=[\boldsymbol\sigma]_{\mathrm{old}}[\boldsymbol n]_{\mathrm{old}}\]이다. 여기서 면력(traction)은 단위면적당 힘이므로 단위는 응력과 같은 $\mathrm{Pa}$다. 면력과 법선은 모두 벡터이므로
\[[\boldsymbol t]_{\mathrm{new}}=[\boldsymbol R][\boldsymbol t]_{\mathrm{old}}, \qquad [\boldsymbol n]_{\mathrm{old}}=[\boldsymbol R]^T[\boldsymbol n]_{\mathrm{new}}\]를 대입하면
\[\begin{aligned} {}[\boldsymbol t]_{\mathrm{new}} &=[\boldsymbol R][\boldsymbol\sigma]_{\mathrm{old}}[\boldsymbol R]^T[\boldsymbol n]_{\mathrm{new}}\\ &=[\boldsymbol\sigma]_{\mathrm{new}}[\boldsymbol n]_{\mathrm{new}} \end{aligned}\]를 얻는다. 따라서
\[\boxed{[\boldsymbol\sigma]_{\mathrm{new}}=[\boldsymbol R][\boldsymbol\sigma]_{\mathrm{old}}[\boldsymbol R]^T}, \qquad \tilde\sigma_{ij}=\sum_{k=1}^3\sum_{l=1}^3R_{ik}R_{jl}\sigma_{kl}.\]응력은 면력의 성분 방향과 면의 법선 방향이라는 두 방향을 연결하므로, 두 첨자에 각각 좌표변환이 필요하다. 왼쪽의 $[\boldsymbol R]$은 면력 성분을 새 기저로 바꾸고, 오른쪽의 $[\boldsymbol R]^T$는 새 기저의 법선 성분을 기존 기저의 성분으로 바꾸는 역할을 한다.
3.2. 평면 응력성분의 변환식
평면 내 기존 응력과 변환 행렬을
\[[\boldsymbol\sigma]_{\mathrm{old}}=\begin{bmatrix}\sigma_{11}&\sigma_{12}\\\sigma_{12}&\sigma_{22}\end{bmatrix}, \qquad c=\cos\theta,\quad s=\sin\theta\]로 쓰자. 이 식은 면내 성분의 변환식이다. 평면응력 상태라면 $\sigma_{13}=\sigma_{23}=\sigma_{33}=0$이며, $\boldsymbol e_3$축을 고정한 회전에서는 이 조건이 유지된다. 먼저 왼쪽 행렬곱을 계산하면
\[[\boldsymbol R][\boldsymbol\sigma]_{\mathrm{old}} =\begin{bmatrix} c\sigma_{11}+s\sigma_{12}&c\sigma_{12}+s\sigma_{22}\\ -s\sigma_{11}+c\sigma_{12}&-s\sigma_{12}+c\sigma_{22} \end{bmatrix}.\]여기에 전치행렬
\[[\boldsymbol R]^T=\begin{bmatrix}c&-s\\s&c\end{bmatrix}\]를 오른쪽에서 곱하면
\[\begin{aligned} \tilde\sigma_{11}&=c^2\sigma_{11}+2cs\sigma_{12}+s^2\sigma_{22},\\ \tilde\sigma_{22}&=s^2\sigma_{11}-2cs\sigma_{12}+c^2\sigma_{22},\\ \tilde\sigma_{12}&=cs(\sigma_{22}-\sigma_{11})+(c^2-s^2)\sigma_{12}. \end{aligned}\]$\tilde\sigma_{11}$은 새 첫 번째 축에 수직인 면의 수직응력이며, $\tilde\sigma_{12}=\tilde\sigma_{21}$은 새 좌표축에서의 전단응력 성분이다. 새 첫 번째 축에 수직인 면의 면력 성분은 $(\tilde\sigma_{11},\tilde\sigma_{21})^T$이다.
3.3. 45° 회전의 수치 예제와 검산
기존 평면 응력이
\[[\boldsymbol\sigma]_{\mathrm{old}}=\begin{bmatrix}80&20\\20&50\end{bmatrix}\,\mathrm{MPa}\]이고 새 좌표축을 반시계방향으로 $45^\circ$ 회전시키면 $c=s=1/\sqrt2$이므로
\[\begin{aligned} \tilde\sigma_{11}&=\tfrac12(80)+20+\tfrac12(50)=85\,\mathrm{MPa},\\ \tilde\sigma_{22}&=\tfrac12(80)-20+\tfrac12(50)=45\,\mathrm{MPa},\\ \tilde\sigma_{12}&=\tfrac12(50-80)+0(20)=-15\,\mathrm{MPa}. \end{aligned}\]따라서
\[[\boldsymbol\sigma]_{\mathrm{new}}=\begin{bmatrix}85&-15\\-15&45\end{bmatrix}\,\mathrm{MPa}.\]전단응력의 부호와 수직응력 성분은 바뀌었지만, 같은 물리적 응력 상태다. 검산을 위해 두 평면 내 성분행렬의 대각합(trace)과 행렬식(determinant)을 비교하면
\[80+50=85+45=130\,\mathrm{MPa},\] \[80(50)-20^2=85(45)-(-15)^2=3600\,\mathrm{MPa}^2\]으로 같다. 좌표변환 전후에는 응력텐서의 대각합(trace), 행렬식(determinant), 고유값(eigenvalue)이 보존된다. 위 행렬식은 $2\times2$ 평면 내 부분행렬의 값이며, 면외 성분까지 포함한 $3\times3$ 평면응력 행렬의 행렬식은 0이다.
4. 주응력(principal stresses)과 최대 전단응력(maximum shear stress)
좌표축에 수직인 면들에서 전단응력 성분이 모두 0이 되는 좌표축을 주축 (principal axes)이라 한다. 이 축에 대한 수직응력이 주응력 (principal stresses)이며, 응력텐서의 고유값(eigenvalue)이다.
4.1. 평면응력의 주응력과 최대 전단응력
먼저 면외 응력성분이 0인 평면응력 상태를 생각하자. 평면 내 주응력 $\lambda$는 다음 2차 방정식을 만족한다.
\[\begin{vmatrix} \sigma_{11}-\lambda&\sigma_{12}\\ \sigma_{12}&\sigma_{22}-\lambda \end{vmatrix} =(\sigma_{11}-\lambda)(\sigma_{22}-\lambda)-\sigma_{12}^2=0.\]이를 전개하면
\[\lambda^2-(\sigma_{11}+\sigma_{22})\lambda +\sigma_{11}\sigma_{22}-\sigma_{12}^2=0\]이며, 근의 공식을 적용하면 아래의 두 평면 내 주응력을 얻는다.
평면응력 조건(plane stress condition)에서 두 주응력(principal stresses)은
\[\sigma_{\pm}=\frac{\sigma_{11}+\sigma_{22}}{2} \pm\sqrt{\left(\frac{\sigma_{11}-\sigma_{22}}{2}\right)^2+\sigma_{12}^2}\]로 구한다. 평면응력에서는 면외 주응력 0도 포함해 세 주응력을 크기순(부호를 고려하여, 가령 -80과 50 이라면 50이 최대, -80이 최소)으로 정리한다. 3차원 최대 전단응력(maximum shear stress)은 $\tau_{\max}=(\sigma_{\max}-\sigma_{\min})/2$다.
예를 들어
\[[\boldsymbol\sigma]=\begin{bmatrix}80&20&0\\20&50&0\\0&0&0\end{bmatrix}\,\mathrm{MPa}\]이면 평면 내 주응력은 $65\pm25$, 즉 $90$과 $40\,\mathrm{MPa}$다. 세 주응력은 $(90,40,0)\,\mathrm{MPa}$이므로 최대 전단응력은 $45\,\mathrm{MPa}$다. 평면 내 최대 전단응력 $25\,\mathrm{MPa}$와 구분해야 한다.
위 예제에서 주축의 방향도 좌표변환 행렬로 구할 수 있다. $\tilde\sigma_{12}=0$인 조건을 쓰면
\[0=-\frac{\sigma_{11}-\sigma_{22}}{2}\sin2\theta_p+\sigma_{12}\cos2\theta_p, \qquad \tan2\theta_p=\frac{2\sigma_{12}}{\sigma_{11}-\sigma_{22}}=\frac{40}{30}.\]이 예제에서는 $\theta_p\simeq26.565^\circ$를 선택하면 $\cos\theta_p=2/\sqrt5$, $\sin\theta_p=1/\sqrt5$다. 따라서
\[[\boldsymbol R_p]=\frac1{\sqrt5}\begin{bmatrix}2&1\\-1&2\end{bmatrix}, \qquad [\boldsymbol R_p]\begin{bmatrix}80&20\\20&50\end{bmatrix}[\boldsymbol R_p]^T =\begin{bmatrix}90&0\\0&40\end{bmatrix}.\]이 좌표계에서는 전단응력이 0이고, 대각성분이 주응력이 된다.
아래 애니메이션은 같은 응력상태를 나타내는 사각형 요소와 좌표축을 $\theta=0^\circ$에서 $\theta_p=26.565^\circ$까지 회전시킨 것이다. 파란 화살표는 각 면의 수직응력, 빨간 화살표는 전단응력을 나타낸다. 좌표축이 회전하는 동안 물리적 응력상태는 바뀌지 않지만, 새 좌표계로 표현한 $\tilde\sigma_{11}$, $\tilde\sigma_{22}$, $\tilde\sigma_{12}$의 크기는 달라진다. 주축에 도달하면 전단응력 화살표가 사라지고 $[\boldsymbol\sigma]_{\mathrm{principal}}=\operatorname{diag}(90,40)\,\mathrm{MPa}$가 된다.
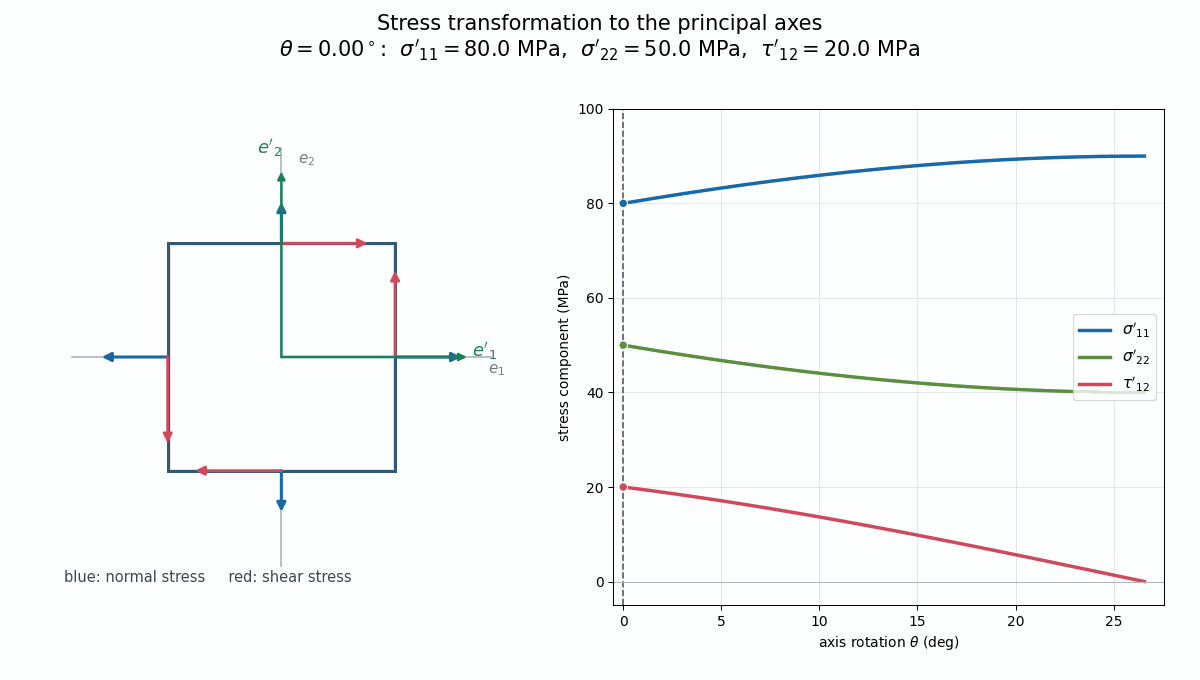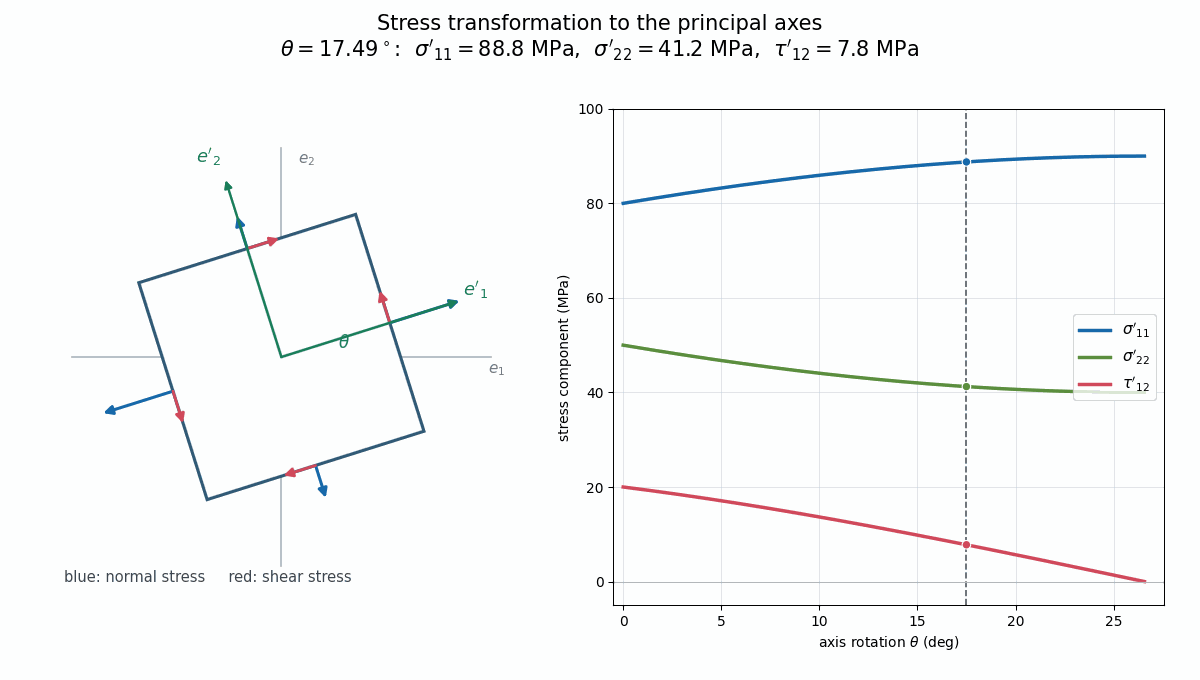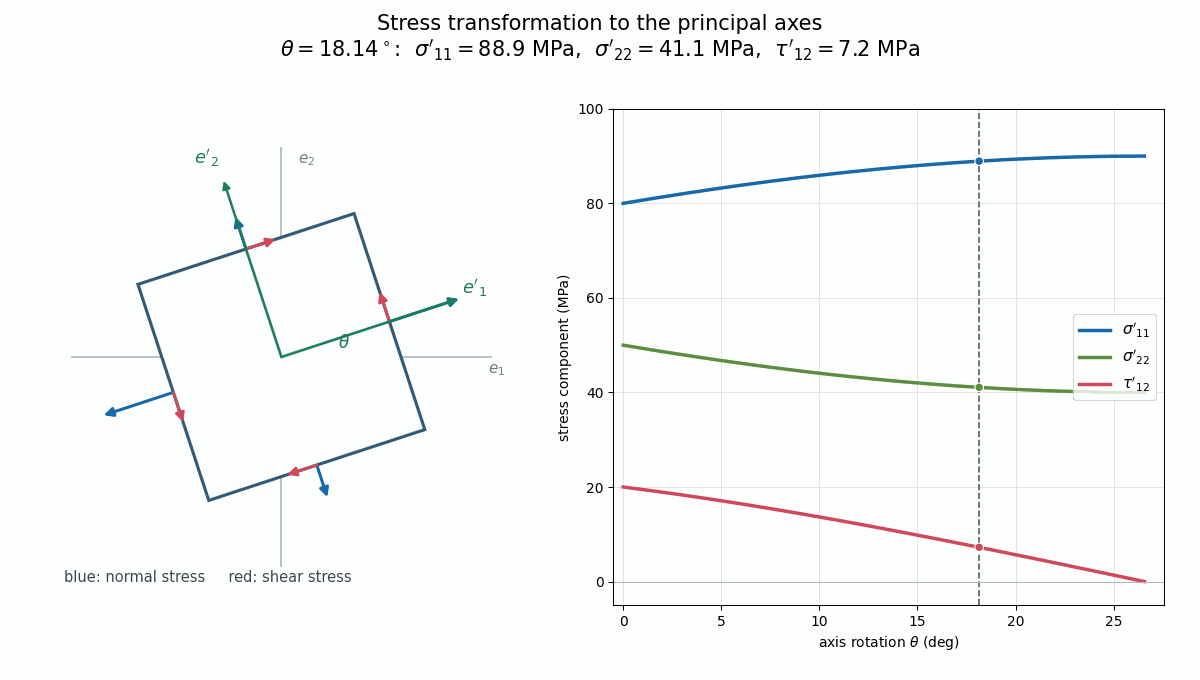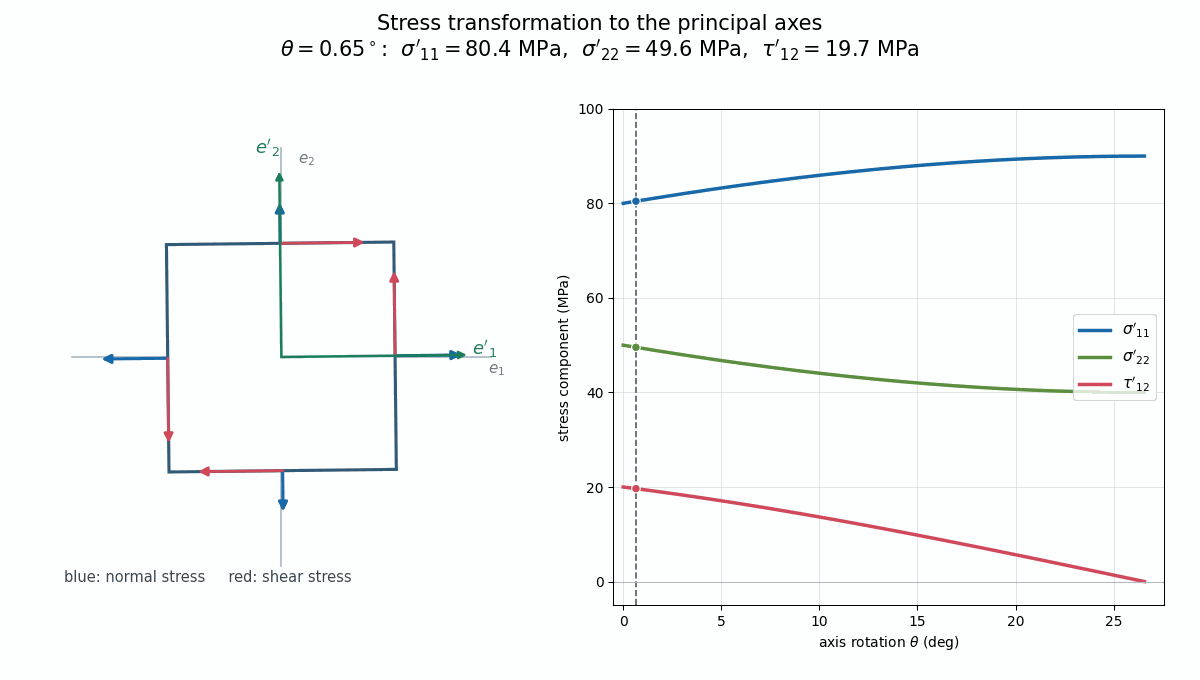
평면 내 두 주응력이 서로 다르면 주축 방향은 $90^\circ$ 차이로 두 개 존재한다. 탄젠트 식만으로는 어느 축이 최대 주응력 방향인지 정해지지 않으므로, 구한 각도를 변환식에 대입해 확인한다. 최대 평면 내 주응력에 해당하는 축의 각도는
\[\theta_p=\frac12\operatorname{atan2}(2\sigma_{12},\sigma_{11}-\sigma_{22})\]로 구할 수 있다. $\operatorname{atan2}(y,x)$는 두 입력의 부호로 사분면을 구분한다. 자세한 정의와 반환 각도의 범위는 atan2 함수를 참고한다. 주축은 축의 양쪽 방향을 같은 축으로 보므로 각도는 $180^\circ$ 주기로 해석한다. 평면 내 응력이 $\sigma_{11}=\sigma_{22}$, $\sigma_{12}=0$이면 모든 평면 내 방향이 주축이다.
평면응력에서는 면외 방향이 이미 주축이고 그 주응력이 0이므로, 평면 내 두 주응력만 2차 방정식으로 구하면 된다. 일반적인 3차원 응력 상태에서는 면외 수직응력과 전단응력도 존재할 수 있어, 세 주응력을 $3\times3$ 응력행렬에서 함께 구해야 한다. 이때 같은 행렬식 조건을 3차원으로 확장하면 3차 방정식이 된다.
4.2. 3차원 응력텐서의 특성방정식
주축에 수직인 면에서는 면력이 법선과 평행하다. 따라서 주응력 $\lambda$와 그 주축의 단위방향벡터 $\boldsymbol n$은
\[\boldsymbol\sigma\boldsymbol n=\lambda\boldsymbol n, \qquad (\boldsymbol\sigma-\lambda\boldsymbol I)\boldsymbol n=\boldsymbol0\]을 만족한다. $\boldsymbol n\ne\boldsymbol0$인 해가 존재하려면 계수행렬의 행렬식이 0이어야 한다.1 대칭인 3차원 응력텐서에 대해 이를 쓰면
\[\det(\boldsymbol\sigma-\lambda\boldsymbol I) =\begin{vmatrix} \sigma_{11}-\lambda&\sigma_{12}&\sigma_{13}\\ \sigma_{12}&\sigma_{22}-\lambda&\sigma_{23}\\ \sigma_{13}&\sigma_{23}&\sigma_{33}-\lambda \end{vmatrix}=0.\]행렬식을 전개하고 양변에 $-1$을 곱하면 다음 3차 특성방정식(characteristic equation)을 얻는다.
\[\boxed{\lambda^3-I_1\lambda^2+I_2\lambda-I_3=0}\]계수 $I_1$, $I_2$, $I_3$는 응력 불변량(stress invariants)이며 다음과 같다.
\[\begin{aligned} I_1&=\operatorname{tr}\boldsymbol\sigma =\sigma_{11}+\sigma_{22}+\sigma_{33},\\ I_2&=\frac12\left[(\operatorname{tr}\boldsymbol\sigma)^2 -\operatorname{tr}(\boldsymbol\sigma^2)\right]\\ &=\sigma_{11}\sigma_{22}+\sigma_{22}\sigma_{33}+\sigma_{33}\sigma_{11} -\sigma_{12}^2-\sigma_{23}^2-\sigma_{13}^2,\\ I_3&=\det\boldsymbol\sigma\\ &=\sigma_{11}\sigma_{22}\sigma_{33} +2\sigma_{12}\sigma_{23}\sigma_{13} -\sigma_{11}\sigma_{23}^2-\sigma_{22}\sigma_{13}^2-\sigma_{33}\sigma_{12}^2. \end{aligned}\]$\lambda$의 단위는 응력이고, $I_1$, $I_2$, $I_3$의 단위는 각각 응력, 응력의 제곱, 응력의 세제곱이다. 따라서 특성방정식의 모든 항은 같은 단위를 갖는다.
이 3차 방정식의 세 근이 주응력 $\sigma_1$, $\sigma_2$, $\sigma_3$이다. 실수 대칭 응력텐서이므로 세 근은 모두 실수이며 중근도 가능하다. 주응력으로 계수를 나타내면
\[I_1=\sigma_1+\sigma_2+\sigma_3,\qquad I_2=\sigma_1\sigma_2+\sigma_2\sigma_3+\sigma_3\sigma_1,\qquad I_3=\sigma_1\sigma_2\sigma_3.\]좌표축을 바꾸어도 주응력은 같으므로 이 세 계수도 변하지 않는다. 평균응력은 $\sigma_m=I_1/3$이고, 세 근을 부호를 포함하여 $\sigma_1\ge\sigma_2\ge\sigma_3$으로 정렬하면 최대 전단응력은 $\tau_{\max}=(\sigma_1-\sigma_3)/2$이다.
예를 들어 다음은 면외 압축응력이 있는 3차원 응력 상태다.
\[[\boldsymbol\sigma]=\begin{bmatrix}80&20&0\\20&50&0\\0&0&-30\end{bmatrix}\,\mathrm{MPa}.\]이때 $I_1=100\,\mathrm{MPa}$, $I_2=-300\,\mathrm{MPa}^2$, $I_3=-108000\,\mathrm{MPa}^3$이다. 응력을 MPa 단위의 수치로 표시하면 특성방정식은
\[\lambda^3-100\lambda^2-300\lambda+108000 =(\lambda-90)(\lambda-40)(\lambda+30)=0\]이 된다. 따라서 세 주응력은 $(90,40,-30)\,\mathrm{MPa}$이고, 최대 전단응력은 $[90-(-30)]/2=60\,\mathrm{MPa}$이다. 주축 방향이 필요하면 각 근을 $(\boldsymbol\sigma-\lambda\boldsymbol I)\boldsymbol n=\boldsymbol0$에 대입하여 방향벡터를 구하고 길이를 1로 정규화한다.
4.2.1. 3차원 좌표변환으로 주축에 도달하는 과정
아래 애니메이션은 세 전단성분이 모두 존재하는 다음 응력상태를 사용한다.
\[[\boldsymbol\sigma]_{\mathrm{old}} =\begin{bmatrix}18&42&-6\\42&33&36\\-6&36&57\end{bmatrix}\,\mathrm{MPa}.\]반투명 정육면체보다 길게 그린 파랑·초록·주황 화살표는 각각 현재 좌표계의 기저벡터 ${\boldsymbol e}^\prime_1$, ${\boldsymbol e}^\prime_2$, ${\boldsymbol e}^\prime_3$를 나타낸다. 이 화살표는 응력성분 자체를 나타내지 않는다. 흐린 회색 화살표는 응력텐서의 고유벡터 방향이다. 색 기저축이 회색 고유벡터 방향에 도달하면 오른쪽의 $[\boldsymbol\sigma]’=[\boldsymbol R][\boldsymbol\sigma]_{\mathrm{old}}[\boldsymbol R]^T$가 대각행렬로 바뀌면서 비대각성분이 0임을 보여준다. 최종적으로
\[[\boldsymbol\sigma]_{\mathrm{principal}} = \begin{bmatrix} 90 & 0 & 0 \\ 0 & 45 & 0 \\ 0 & 0 & -27 \end{bmatrix} \,\mathrm{MPa}\]가 되어 세 좌표면에는 전단응력이 없고 주응력만 남는다. 마지막에는 반대편 카메라 시점으로 전환하여 색 화살표가 서로 직교하는 공간축임을 다시 보여준다. 여기서 principal space는 응력텐서가 대각행렬로 표현되는 주축 좌표계(principal basis)를 뜻한다.
평면응력은 이 3차원 식의 특수한 경우다. 면외 응력성분이 모두 0이면
\[I_1=\sigma_{11}+\sigma_{22},\qquad I_2=\sigma_{11}\sigma_{22}-\sigma_{12}^2,\qquad I_3=0\]이므로 특성방정식은
\[\lambda\left[\lambda^2-(\sigma_{11}+\sigma_{22})\lambda +\sigma_{11}\sigma_{22}-\sigma_{12}^2\right]=0\]으로 분해된다. 첫 번째 인자는 면외 주응력 0을 주고, 대괄호 안은 4.1절에서 사용한 평면 내 2차 방정식과 같다.
5. 평균응력과 편차응력
응력텐서는 모든 방향에 같은 수직응력을 주는 등방 부분과 편차 부분으로 나눈다. 등방 부분의 크기인 평균응력(mean stress)은 세 수직응력의 평균이다.
\[\sigma_m=\frac{\sigma_{11}+\sigma_{22}+\sigma_{33}}{3}, \qquad \boldsymbol s=\boldsymbol\sigma-\sigma_m\boldsymbol I.\]$\boldsymbol I$는 단위텐서이고, $\boldsymbol s$는 편차응력 (deviatoric stress)이다. 따라서 $\boldsymbol\sigma=\sigma_m\boldsymbol I+\boldsymbol s$이며, 편차응력의 대각합은 $\operatorname{tr}(\boldsymbol s)=0$이다.
4.1절의 평면응력 예제에서는
\[\sigma_m=\frac{80+50+0}{3}=\frac{130}{3}\,\mathrm{MPa}, \qquad [\boldsymbol s]=\begin{bmatrix} 110/3&20&0\\ 20&20/3&0\\ 0&0&-130/3 \end{bmatrix}\,\mathrm{MPa}.\]평면응력 상태에서도 $s_{33}=\sigma_{33}-\sigma_m=-\sigma_m$이므로, 편차응력의 면외 성분은 0이 아닐 수 있다. 평균응력을 구할 때도 면외 성분을 포함하여 3으로 나눈다. 좌표축을 바꾸어도 평균응력($\sigma_m$)은 같고, 편차응력($\boldsymbol s$)은 전체 응력과 같은 방식으로 변환된다. 다음 강의자료의 주제인 항복 조건에서는 주응력으로 Tresca 조건을 그리고 편차응력으로 von Mises 조건을 다룬다.
6. 연습 문제
문제 1: 평균응력과 최대 전단응력
주응력이 $(120,60,0)\,\mathrm{MPa}$일 때 평균응력과 3차원 최대 전단응력을 구하시오.
문제 2: 일축 인장 상태의 좌표변환
평면응력 상태에서 $\sigma_{11}=100\,\mathrm{MPa}$이고 나머지 성분은 모두 0이다. 새 좌표축을 반시계방향으로 $45^\circ$ 회전시켰을 때 평면 내 응력성분을 구하라. 수직응력과 전단응력이 함께 나타나는 이유를 면의 방향과 연결하여 설명하라.
문제 3: 올바른 좌표변환 행렬 고르기
다음 두 행렬 중 이 강의의 반시계방향 $30^\circ$ 좌표축 회전에 해당하는 행렬을 고르시오.
\[[\boldsymbol A]=\begin{bmatrix}\sqrt3/2&1/2\\-1/2&\sqrt3/2\end{bmatrix}, \qquad [\boldsymbol B]=\begin{bmatrix}\sqrt3/2&-1/2\\1/2&\sqrt3/2\end{bmatrix}.\]문제 4: 직교성 확인과 역변환
좌표변환 행렬과 새 기저에서의 벡터 성분이 다음과 같다.
\[[\boldsymbol R]=\frac15\begin{bmatrix}3&4\\-4&3\end{bmatrix}, \qquad [\boldsymbol v]_{\mathrm{new}}=\begin{bmatrix}5\\0\end{bmatrix}.\]- 각 행벡터의 길이와 두 행벡터의 내적을 구하여 직교성을 확인하라.
- 전치행렬을 이용하여 기존 기저에서의 성분을 구하라.
- 변환 전후 벡터의 크기를 비교하라.
문제 5: 90° 응력 변환과 역변환
기존 평면 내 응력성분이 다음과 같다.
\[[\boldsymbol\sigma]_{\mathrm{old}} =\begin{bmatrix}60&15\\15&20\end{bmatrix}\,\mathrm{MPa}.\]- 새 좌표축을 반시계방향으로 $90^\circ$ 회전시켰을 때 응력성분을 구하라.
- 두 평면 내 성분행렬의 대각합과 행렬식을 비교하라.
- $[\boldsymbol R]^T[\boldsymbol\sigma]_{\mathrm{new}}[\boldsymbol R]$을 계산하여 기존 성분으로 돌아오는지 확인하라.
문제 6: 순수전단 상태의 주축
평면응력 상태가 다음과 같이 주어져 있다.
\[[\boldsymbol\sigma]_{\mathrm{old}} =\begin{bmatrix}0&30&0\\30&0&0\\0&0&0\end{bmatrix}\,\mathrm{MPa}.\]- 면외(out-of-plane) 축은 고정하고 평면 내 좌표축을 반시계방향으로 $45^\circ$ 회전시켰을 때 $3\times3$ 응력행렬을 구하라.
- 세 주응력을 큰 순서로 정리하고 3차원 최대 전단응력을 구하라.
- 전단응력 성분이 모두 0이 된 좌표계에서도 최대 전단응력이 0이 아닌 이유를 설명하라.
문제 7: 평면 내 최대 전단응력과 3차원 최대 전단응력
평면응력 상태에서 두 평면 내 주응력이 $100\,\mathrm{MPa}$와 $40\,\mathrm{MPa}$이다.
- 세 주응력을 큰 순서로 정리하라.
- 평면 내 최대 전단응력과 3차원 최대 전단응력을 각각 구하라.
- 두 값이 다른 이유를 면외 주응력과 연결하여 설명하라.
문제 8: 평균응력과 편차응력의 검산
평면응력 상태가 다음과 같다.
\[[\boldsymbol\sigma] =\begin{bmatrix}90&0&0\\0&30&0\\0&0&0\end{bmatrix}\,\mathrm{MPa}.\]- 평균응력과 편차응력 행렬을 구하고 편차응력의 대각합이 0인지 확인하라.
- 평면 내 좌표축을 반시계방향으로 $45^\circ$ 회전시킨 응력행렬을 구하라.
- 변환된 응력행렬에서 다시 평균응력과 편차응력을 구하라.
- 평면응력 상태에서도 편차응력의 면외 성분이 0이 아닐 수 있는 이유를 설명하라.
문제 9: 면력으로 응력 변환 검산하기
기존 평면 내 응력성분은 다음과 같다.
\[[\boldsymbol\sigma]_{\mathrm{old}} =\begin{bmatrix}80&20\\20&50\end{bmatrix}\,\mathrm{MPa}.\]기존 기저벡터의 기존 좌표성분은
\[[\boldsymbol e_1]_{\mathrm{old}}=\begin{bmatrix}1\\0\end{bmatrix}, \qquad [\boldsymbol e_2]_{\mathrm{old}}=\begin{bmatrix}0\\1\end{bmatrix}\]이고, 새 기저벡터의 기존 좌표성분을
\[[\tilde{\boldsymbol e}_1]_{\mathrm{old}} =\frac1{\sqrt5}\begin{bmatrix}2\\1\end{bmatrix}, \qquad [\tilde{\boldsymbol e}_2]_{\mathrm{old}} =\frac1{\sqrt5}\begin{bmatrix}-1\\2\end{bmatrix}\]로 정한다. 새 첫 번째 축에 수직인 면을 생각하자.
- 이 면의 단위법선을 두 기저에서 각각 나타내라.
-
기존 기저에서 다음 관계를 사용하여 면력을 계산하라.
\[[\boldsymbol t]_{\mathrm{old}} = [\boldsymbol\sigma]_{\mathrm{old}}[\boldsymbol n]_{\mathrm{old}}.\] - 면력의 성분을 새 기저로 변환하고, 이 면에 작용하는 수직응력과 전단응력을 구하라.
- 본문의 주응력 계산 결과와 비교하라.
다음 자료: 소성 항복
각주
-
$\boldsymbol A=\boldsymbol\sigma-\lambda\boldsymbol I$라 두자. 만약 $\det\boldsymbol A\ne0$이면 $\boldsymbol A$의 역행렬이 존재하므로 $\boldsymbol A\boldsymbol n=\boldsymbol0$의 양변에 $\boldsymbol A^{-1}$을 곱해 $\boldsymbol n=\boldsymbol0$만 얻는다. 따라서 $\boldsymbol n\ne\boldsymbol0$인 비자명해(nontrivial solution)가 있으려면 $\boldsymbol A$가 역행렬을 갖지 않는 특이행렬(singular matrix), 즉 $\det\boldsymbol A=0$이어야 한다. 정사각행렬에서는 그 역도 성립하여, $\det\boldsymbol A=0$이면 영공간(null space)에 0이 아닌 벡터가 존재한다. ↩