행렬 연산 기초
NumPy를 이용한 행렬–벡터곱과 행렬곱
목차
- 1. 학습 목표
- 2. 행렬과 NumPy 배열
- 3. 행렬의 합과 원소별 곱
- 4. 행렬–벡터곱
- 5. 행렬곱
- 6. 행렬곱의 shape
- 7. 단위행렬과 전치행렬
- 8. 행렬식과 역행렬
- 9. 연립방정식 풀기
- 10. 재료공학 예제
- 11. 자주 하는 실수
- 12. 정리
- 13. 연습 문제
1. 학습 목표
이 자료에서 $[\boldsymbol A]$, $[\boldsymbol x]$는 행렬·벡터의 성분을 모은 배열을 뜻한다. 수식에서는 행렬곱을 $[\boldsymbol A][\boldsymbol x]$처럼 붙여 쓰고, Python 코드에서는 A @ x로 쓴다.
이번 강의가 끝나면 다음을 할 수 있어야 한다.
- 행렬을 2차원 NumPy 배열로 나타낼 수 있다.
- 원소별 곱과 행렬곱을 구분할 수 있다.
- 행렬–벡터곱과 행렬곱을 손으로 계산하고 NumPy로 확인할 수 있다.
- 행렬–벡터곱을 벡터와 격자의 선형변환으로 해석할 수 있다.
- 행렬곱이 가능한 shape 조건을 판단할 수 있다.
- 단위행렬, 전치행렬, 행렬식과 역행렬의 의미를 설명할 수 있다.
-
np.linalg.solve()로 간단한 연립방정식을 풀 수 있다.
11장에서는 두 벡터의 내적으로 스칼라를 구했다. 이번 장에서는 행렬의 각 행과 벡터의 내적을 모아 새로운 벡터를 만들고, 이를 행렬곱과 선형변환으로 확장한다. 인덱스를 이용한 합산 규칙과 np.einsum은 다음 13장에서 다룬다.
2. 행렬과 NumPy 배열
$m$행 $n$열의 행렬은 $m\times n$ 행렬이라고 한다.
\[[\boldsymbol A]= \begin{bmatrix} 1&2&3\\ 4&5&6 \end{bmatrix}\]은 2행 3열 행렬이다.
import numpy as np
A = np.array([
    [1.0, 2.0, 3.0],
    [4.0, 5.0, 6.0],
])

print(A)
print(A.shape)
print(A.ndim)
A.shape은 (2, 3)이고 A.ndim은 2이다. 이 장의 수식에서는 첨자를 1부터, Python에서는 인덱스를 0부터 센다. 따라서 수식의 $A_{ij}$는 코드의 A[i-1, j-1]에 대응한다. 예를 들어 수식의 $A_{12}$는 코드의 A[0, 1]이다.
print(A[0, 0])
print(A[1, 2])
3. 행렬의 합과 원소별 곱
shape이 같은 두 행렬의 합과 차는 같은 위치의 성분끼리 계산한다.
A = np.array([
    [1.0, 2.0],
    [3.0, 4.0],
])
B = np.array([
    [5.0, 6.0],
    [7.0, 8.0],
])

print(A + B)
print(A - B)
별표 연산자 *는 행렬곱이 아니라 원소별 곱을 계산한다.
elementwise_product = A * B
print(elementwise_product)
결과는
\[\begin{bmatrix} 5&12\\ 21&32 \end{bmatrix}\]이다.
4. 행렬–벡터곱
행렬
\[[\boldsymbol A]= \begin{bmatrix} 1&2\\ 3&4 \end{bmatrix}\]와 벡터
\[[\boldsymbol x]= \begin{bmatrix} 5\\6 \end{bmatrix}\]의 곱은 각 행과 벡터의 내적으로 계산한다.
\[[\boldsymbol A][\boldsymbol x] = \begin{bmatrix} 1\times5+2\times6\\ 3\times5+4\times6 \end{bmatrix} = \begin{bmatrix} 17\\39 \end{bmatrix}\]A = np.array([
[1.0, 2.0],
[3.0, 4.0],
])
x = np.array([5.0, 6.0])
result = A @ x
print(result)
print(result.shape)
$(m,n)$ 행렬과 shape이 $(n,)$인 벡터를 곱하면 shape이 $(m,)$인 벡터가 나온다.
행렬–벡터곱을 선형변환으로 해석하기
행렬 $[\boldsymbol A]$를 벡터 $[\boldsymbol x]$에 곱하면 새 벡터 $[\boldsymbol y]=[\boldsymbol A][\boldsymbol x]$를 얻는다. 이를 입력 벡터 $\boldsymbol x$를 출력 벡터 $\boldsymbol y$로 보내는 선형변환(linear transformation)으로 해석할 수 있다. 같은 행렬을 평면의 모든 벡터에 적용하면 격자와 그 안의 벡터가 함께 변한다. 칸아카데미 한국어: 행렬–벡터곱을 선형변환으로 해석하기에서 같은 관점을 영상으로 복습할 수 있다.
두 기본 벡터 $[1,0]^T$, $[0,1]^T$의 변환 결과는 각각 행렬 $[\boldsymbol A]$의 첫 번째와 두 번째 열이다. 따라서 행렬의 열을 보면 기본 두 방향이 어디로 이동하는지 알 수 있다.
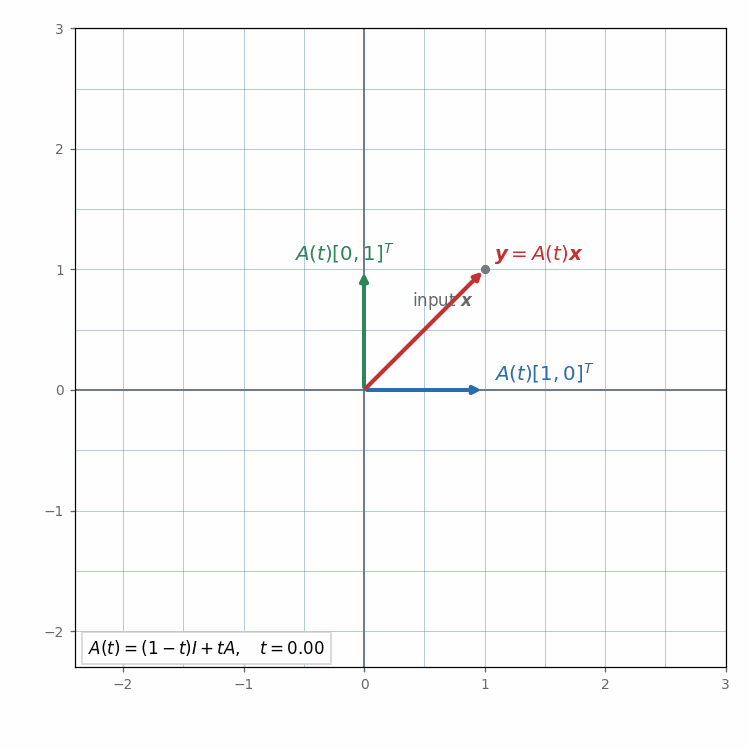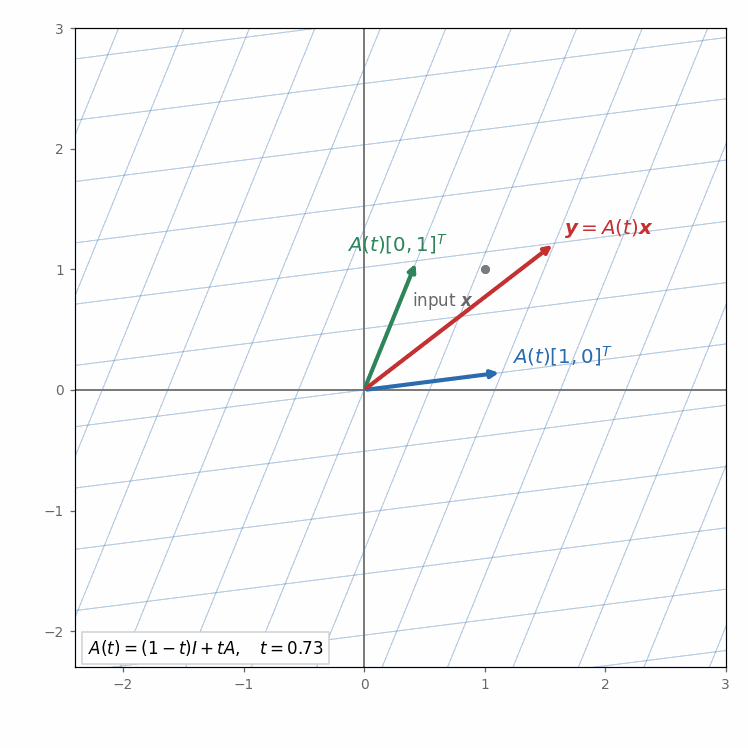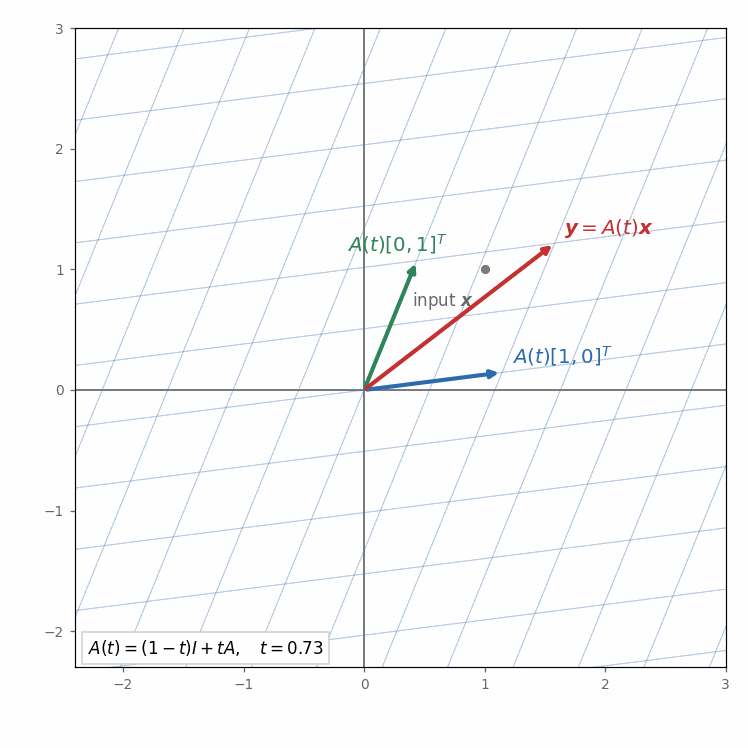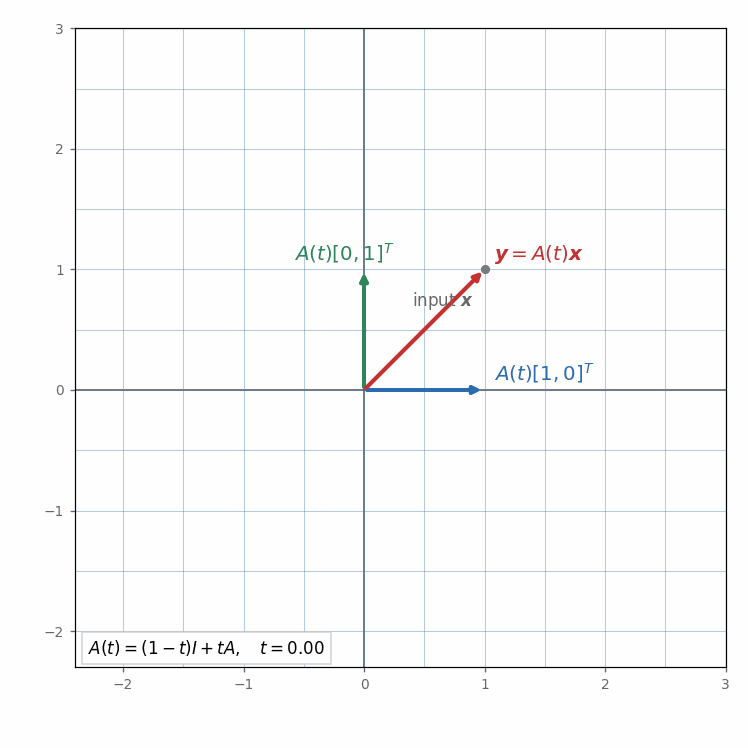
그림: $[\boldsymbol A(t)]=(1-t)[\boldsymbol I]+t[\boldsymbol A]$로 행렬을 서서히 바꾸면 격자, 기본 벡터, 입력 벡터가 같은 변환을 따라 연속적으로 변한다.
애니메이션의 마지막 상태에서는
\[[\boldsymbol A]=\begin{bmatrix}1.2&0.6\\0.2&1.1\end{bmatrix}, \qquad [\boldsymbol x]=\begin{bmatrix}1\\1\end{bmatrix}, \qquad [\boldsymbol y]=[\boldsymbol A][\boldsymbol x] =\begin{bmatrix}1.8\\1.3\end{bmatrix}\]이다. 선형변환은 벡터의 덧셈과 스칼라곱을 보존하므로,
$\boldsymbol A(c\boldsymbol u+d\boldsymbol v)=c\boldsymbol A\boldsymbol u+d\boldsymbol A\boldsymbol v$ 를 만족한다.
5. 행렬곱
행렬곱을 두 선형변환의 연속 적용으로 해석하는 과정은 3Blue1Brown 한국어: 선형변환의 합성과 행렬의 곱셈을 참고할 수 있다.
두 행렬
\[[\boldsymbol A]= \begin{bmatrix} 1&2\\ 3&4 \end{bmatrix}, \qquad [\boldsymbol B]= \begin{bmatrix} 2&0\\ 1&3 \end{bmatrix}\]의 곱을 생각하자. 결과의 각 성분은 $A$의 한 행과 $B$의 한 열의 내적이다.
\[\begin{aligned} C_{11}&=1\times2+2\times1=4,\\ C_{12}&=1\times0+2\times3=6,\\ C_{21}&=3\times2+4\times1=10,\\ C_{22}&=3\times0+4\times3=12. \end{aligned}\]따라서
\[[\boldsymbol C] = [\boldsymbol A][\boldsymbol B] = \begin{bmatrix} 4&6\\ 10&12 \end{bmatrix}\]이다.
A = np.array([
    [1.0, 2.0],
    [3.0, 4.0],
])
B = np.array([
    [2.0, 0.0],
    [1.0, 3.0],
])

C = A @ B

print(C)
일반적으로 $A$가 $(l,m)$ 행렬이고 $B$가 $(m,n)$ 행렬이면
\[C_{ij} = \sum_{k=1}^{m}A_{ik}B_{kj}\]이고 결과 $C$는 $l$행 $n$열, 즉 shape이 $(l,n)$인 행렬이다.
\[C_{ij} = \sum_{k=1}^{m}A_{ik}B_{kj} \text{ with } i=1,2,..., l \ \ j=1,2,...,n\]학습을 위해 반복문으로 같은 계산을 구현하면 다음과 같다.
rows_a, columns_a = A.shape
rows_b, columns_b = B.shape

C_loop = np.zeros((rows_a, columns_b))

for i in range(rows_a):
    for j in range(columns_b):
        for k in range(columns_a):
            C_loop[i, j] += A[i, k] * B[k, j]

print(C_loop)
print(np.allclose(C, C_loop))
실제 계산에서는 보통 최적화된 행렬곱 A @ B를 사용한다. np.allclose()는 작은 부동소수점 오차를 허용하여 두 결과가 같은지 확인한다.
6. 행렬곱의 shape
행렬곱에서는 앞 행렬의 열 개수와 뒤 행렬의 행 개수가 같아야 한다. shape을 나란히 적었을 때 안쪽의 두 수가 같아야 한다는 뜻이다.
\[(l,m)(m,n)\rightarrow(l,n)\]예를 들어 다음 곱은 가능하다.
A = np.ones((2, 3))
B = np.ones((3, 4))

C = A @ B

print(C.shape)
$(2,3)(3,4)$의 안쪽 크기 3이 같고 결과 shape은 $(2,4)$이다.
다음 곱은 안쪽 크기가 다르므로 계산할 수 없다.
(2, 3) @ (2, 4)
행렬곱은 일반적으로 순서를 바꿀 수 없다.
\[[\boldsymbol A][\boldsymbol B] \ne [\boldsymbol B][\boldsymbol A]\]shape에 따라 한쪽 순서의 곱만 가능한 경우도 있다.
7. 단위행렬과 전치행렬
7.1. 단위행렬
단위행렬(identity matrix)은 대각성분이 1이고 나머지가 0인 정사각행렬이다.
I = np.eye(3)
x = np.array([2.0, 3.0, 4.0])

print(I)
print(I @ x)
단위행렬을 곱하면 원래 벡터나 행렬이 유지된다.
\[[\boldsymbol I][\boldsymbol x]=[\boldsymbol x]\]7.2. 전치행렬
전치(transpose)는 행과 열을 바꾼다.
A = np.array([
    [1.0, 2.0, 3.0],
    [4.0, 5.0, 6.0],
])

A_transpose = A.T

print(A.shape)
print(A_transpose.shape)
print(A_transpose)
$(2,3)$ 행렬의 전치는 $(3,2)$ 행렬이다.
7.3. 곱의 전치는 순서를 뒤집는다
\[([\boldsymbol A][\boldsymbol B])^T=[\boldsymbol B]^T[\boldsymbol A]^T.\]$[\boldsymbol A]$가 $2\times3$, $[\boldsymbol B]$가 $3\times4$이면 곱의 전치는 $4\times2$다. 오른쪽도 $(4\times3)(3\times2)$이므로 같은 shape을 갖는다. A.T @ B.T로 쓰면 이 예제에서는 곱 자체가 불가능하다.
다음 실습에서 왼쪽 $(AB)^T$와 오른쪽 $B^T A^T$를 각각 계산해 비교해 보자.
A = np.array([
    [1.0, 2.0, 3.0],
    [4.0, 5.0, 6.0],
])

B = np.array([
    [1.0, 0.0, 2.0, 1.0],
    [0.0, 1.0, 1.0, 2.0],
    [1.0, 1.0, 0.0, 1.0],
])

left = (A @ B).T
right = B.T @ A.T

print(left)
print(right)
print(left.shape, right.shape)
print(np.allclose(left, right))
두 결과의 shape은 모두 (4, 2)이고, np.allclose(left, right)는 True를 출력한다. 이때 전치는 각 행렬에만 적용되는 것이 아니라 곱의 순서까지 반대로 바꾼다는 점에 주의하자.
8. 행렬식과 역행렬
8.1. 행렬식
행렬식(determinant)은 정사각행렬에 대해 정의되는 스칼라이다. 연결된 3Blue1Brown 한국어 영상은 행렬식을 선형변환에 따른 넓이·부피의 변화로 설명한다. 2×2 행렬에서는
\[\det \begin{bmatrix} a&b\\c&d \end{bmatrix} =ad-bc\]이다.
A = np.array([
    [2.0, 1.0],
    [1.0, 3.0],
])

determinant = np.linalg.det(A)
print(determinant)
행렬식이 0이면 역행렬이 존재하지 않는다.
8.2. 역행렬
역행렬(inverse matrix)은 다음 관계를 만족한다. 연결된 3Blue1Brown 한국어 영상에서는 역행렬을 연립방정식의 기하학적 해석과 함께 설명한다.
\[[\boldsymbol A]^{-1}[\boldsymbol A] = [\boldsymbol I]\]A_inverse = np.linalg.inv(A)
print(A_inverse)
print(A_inverse @ A)
부동소수점 계산 결과는 정확한 정수 대신 0에 매우 가깝거나 1에 매우 가까운 값으로 나타날 수 있다. 두 배열이 가까운지 확인할 때는 np.allclose()를 사용한다.
print(
    np.allclose(
        A_inverse @ A,
        np.eye(2),
    )
)
8.3. 행렬식의 기하학적 의미와 특이행렬
2차원에서 $\lvert\det[\boldsymbol A]\rvert$는 행렬의 두 열이 만드는 평행사변형의 넓이이며, 행렬식의 부호는 변환이 방향을 뒤집는지를 나타낸다. $\det[\boldsymbol A]=0$이면 넓이가 0으로 줄어 역행렬이 존재하지 않으며, 이런 행렬을 특이행렬(singular matrix)이라 한다.
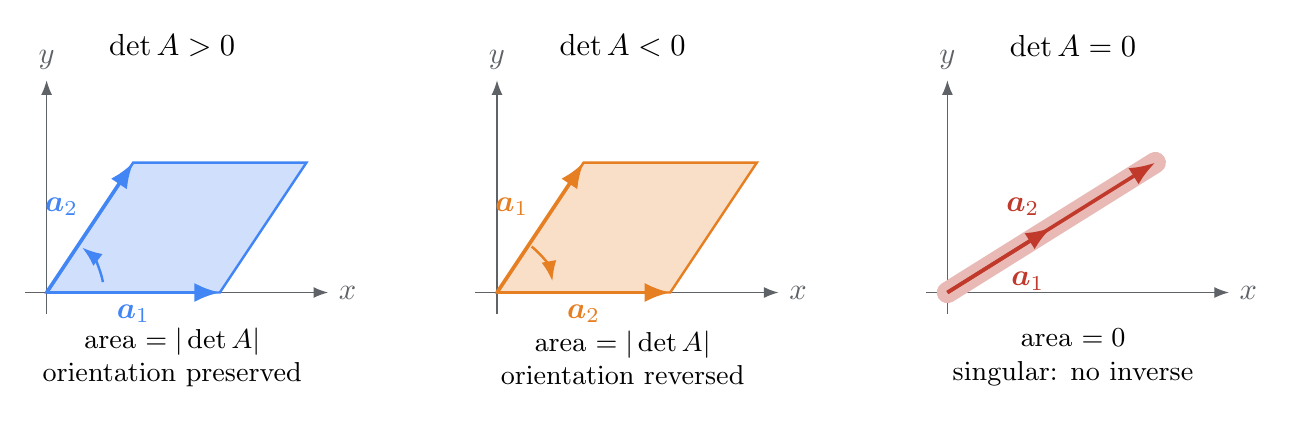
그림: 두 열벡터가 만드는 넓이는 $\lvert\det[\boldsymbol A]\rvert$이다. 부호가 바뀌면 방향이 뒤집히고, 행렬식이 0이면 평행사변형이 선으로 줄어든다.
9. 연립방정식 풀기
다음 연립방정식을 생각하자.
\[\begin{aligned} 2x_1+x_2&=5,\\ x_1+3x_2&=6. \end{aligned}\]행렬 형태는
\[[\boldsymbol A][\boldsymbol x]=[\boldsymbol b]\]이며
\[[\boldsymbol A]= \begin{bmatrix}2&1\\1&3\end{bmatrix}, \quad [\boldsymbol x]= \begin{bmatrix}x_1\\x_2\end{bmatrix}, \quad [\boldsymbol b]= \begin{bmatrix}5\\6\end{bmatrix}\]이다.
A = np.array([
    [2.0, 1.0],
    [1.0, 3.0],
])
b = np.array([5.0, 6.0])

x = np.linalg.solve(A, b)

print(x)
print(A @ x)
해는 $x_1=1.8$, $x_2=1.4$이고 A @ x는 원래 우변 $b$와 같다.
연립방정식을 풀 때는 역행렬을 직접 계산하여 np.linalg.inv(A) @ b로 구하기보다 np.linalg.solve(A, b)를 사용하는 것이 좋다.
9.1. 해를 구한 뒤에는 잔차를 확인한다
계산된 해가 $[\boldsymbol x]$이면 잔차(residual)를 $[\boldsymbol r]=[\boldsymbol A][\boldsymbol x]-[\boldsymbol b]$로 정의한다.
A = np.array([[2.0, 1.0], [1.0, 3.0]])
b = np.array([5.0, 6.0])
x = np.linalg.solve(A, b)
residual = A @ x - b
print(x)                          # [1.8, 1.4]
print(residual)
print(np.allclose(A @ x, b))       # True
잔차가 작다는 것은 방정식을 잘 만족한다는 뜻이다. 다만 계수행렬이 거의 특이하면 작은 입력 오차에도 해가 크게 달라질 수 있으므로, 잔차가 작다는 사실만으로 측정 오차까지 작은 해라고 단정할 수는 없다.
np.linalg.solve()는 여기서 다루는 정사각이고 특이하지 않은 계수행렬에 사용한다. 특이행렬의 연립방정식은 우변에 따라 해가 없거나 무한히 많을 수 있다. 측정식 개수와 미지수 개수가 다른 최소제곱 문제는 제16강 최소자승법에서 다룬다.
10. 재료공학 예제
10.1. 격자 좌표를 실제 위치로 변환하기
직교하는 격자벡터의 길이가 $a=2$, $b=3$, $c=4$라고 하자. 분율좌표(fractional coordinates) $\boldsymbol p=(0.5,0.5,0.25)$를 실제 위치로 바꾸는 행렬은
\[[\boldsymbol L]= \begin{bmatrix} 2&0&0\\ 0&3&0\\ 0&0&4 \end{bmatrix}\]이다.
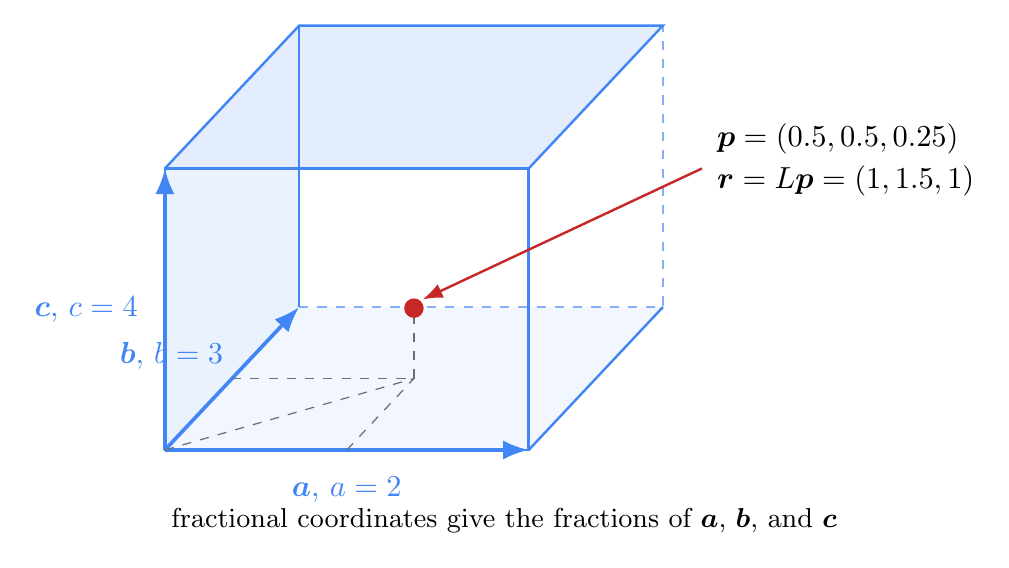
그림: 분율좌표 $(0.5,0.5,0.25)$는 각 격자벡터 $\boldsymbol a$, $\boldsymbol b$, $\boldsymbol c$의 0.5, 0.5, 0.25배를 더한 위치를 뜻한다.
lattice_matrix = np.diag([2.0, 3.0, 4.0])
fractional_position = np.array([
    0.5,
    0.5,
    0.25,
])

cartesian_position = (
    lattice_matrix @ fractional_position
)

print(cartesian_position)
결과는 $(1,1.5,1)$이다.
10.2. 두 격자점 사이의 거리
fractional_p = np.array([0.0, 0.0, 0.0])
fractional_q = np.array([0.5, 0.5, 0.25])

cartesian_p = lattice_matrix @ fractional_p
cartesian_q = lattice_matrix @ fractional_q

distance = np.linalg.norm(
    cartesian_q - cartesian_p
)

print(distance)
두 점 사이의 거리는 $\sqrt{1^2+1.5^2+1^2}\approx2.062$이다.
10.3. 기울어진 격자와 여러 점의 위치
평면 내 격자벡터를 $\boldsymbol a=(2,0)\,\mathrm{nm}$, $\boldsymbol b=(1,3)\,\mathrm{nm}$로 정하자. 이 벡터들을 열에 배치하면
\[[\boldsymbol L]=\begin{bmatrix}2&1\\0&3\end{bmatrix}, \qquad [\boldsymbol r]=[\boldsymbol L]\begin{bmatrix}p\\q\end{bmatrix} =p\begin{bmatrix}2\\0\end{bmatrix}+q\begin{bmatrix}1\\3\end{bmatrix}\]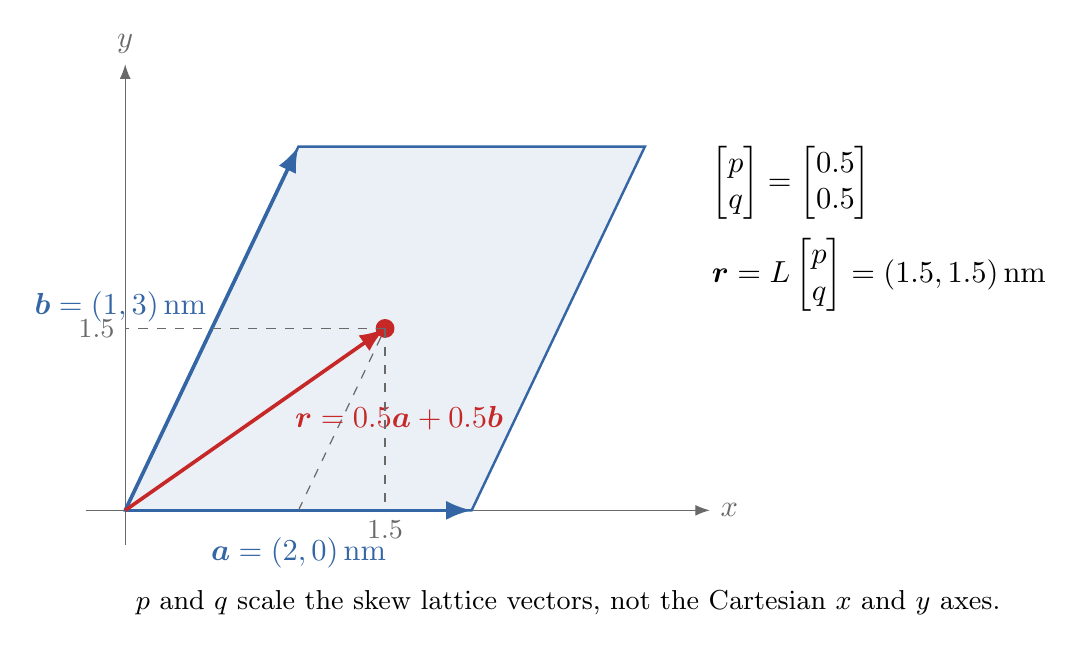
그림: 분율좌표 $(p,q)=(0.5,0.5)$는 직교좌표축이 아니라 기울어진 격자벡터 $\boldsymbol a$, $\boldsymbol b$를 각각 0.5배한 뒤 더한다.
이다. $p=q=0.5$이면 실제 위치는 $(1.5,1.5)\,\mathrm{nm}$다. 분율좌표의 성분 $p,q$는 무차원이며, 격자벡터에 곱해 실제 위치를 만든다. 기울어진 격자에서는 분율좌표의 성분을 제곱해 더한 뒤 제곱근을 구해도 실제 거리가 되지 않는다. 먼저 격자행렬로 실제 직교좌표 성분을 구한 뒤 벡터의 크기를 계산해야 한다.
여러 점을 행마다 하나씩 저장했다면 L @ P 대신 P @ L.T를 쓴다. 한 점에 대한 식을 전치하면 $([\boldsymbol L][\boldsymbol p])^T=[\boldsymbol p]^T[\boldsymbol L]^T$이기 때문이다.
L = np.array([[2.0, 1.0], [0.0, 3.0]])
P = np.array([[0.0, 0.0], [0.5, 0.5], [1.0, 0.0]])
positions = P @ L.T
print(positions)  # [[0.0, 0.0], [1.5, 1.5], [2.0, 0.0]]
print(np.allclose(positions[1], L @ P[1]))  # True
여기서 구하는 것은 지정한 두 점의 직접 거리다. 주기적 경계조건에서 가장 가까운 원자 이미지를 찾는 문제는 별도의 처리가 필요하다.
11. 자주 하는 실수
-
A * B를 행렬곱이라고 생각한다. - 행렬곱 전에 두 행렬의 shape을 확인하지 않는다.
- 수학의 첨자와 Python 인덱스의 시작 번호를 혼동한다.
- $AB=BA$라고 생각한다.
- 정사각행렬이 아닌 행렬의 행렬식이나 역행렬을 구하려 한다.
- 행렬식이 0인 행렬의 역행렬을 구하려 한다.
- 연립방정식 계산에서 역행렬을 불필요하게 직접 구한다.
12. 정리
- 행렬은 2차원 NumPy 배열로 나타낼 수 있다.
-
*는 원소별 곱이고@는 행렬곱이다. - 행렬–벡터곱은 각 행과 벡터의 내적으로 계산한다.
- 행렬–벡터곱 $\boldsymbol y=\boldsymbol A\boldsymbol x$는 벡터와 격자를 바꾸는 선형변환으로 해석할 수 있다.
- $(l,m)$ 행렬과 $(m,n)$ 행렬의 곱은 $(l,n)$ 행렬이다.
-
np.eye()는 단위행렬을 만든다. -
A.T는 전치행렬이다. -
np.linalg.det()와np.linalg.inv()로 행렬식과 역행렬을 계산한다. - 연립방정식은
np.linalg.solve()로 푼다.
13. 연습 문제
문제 1
다음 행렬의 shape을 쓰시오.
\[\begin{bmatrix} 1&2&3\\ 4&5&6 \end{bmatrix}\]문제 2
NumPy에서 원소별 곱과 행렬곱에 사용하는 연산자를 각각 쓰시오.
문제 3
다음 행렬–벡터곱을 아래 두 가지 방법으로 모두 계산하라.
- 각 행과 벡터의 내적을 손으로 계산한다.
- NumPy 배열을 만들고
for반복문을 사용하여 행렬–벡터곱을 수행한다.@와np.dot()은 사용하지 않는다.
문제 4
shape이 $(2,3)$인 행렬과 $(3,4)$인 행렬을 곱할 수 있는가? 결과 shape도 쓰시오.
문제 5
단위행렬 $\boldsymbol I$와 벡터 $\boldsymbol x$의 곱은 무엇인가?
문제 6
다음 $2\times2$ 행렬
\[\begin{bmatrix}2&1\\1&3\end{bmatrix}\]의 행렬식을 구하라.
문제 7
다음 두 연립방정식 $A\boldsymbol x=\boldsymbol b$를 각각 푸시오. 각 행렬과 벡터를 NumPy 배열로 만들고 np.linalg.solve(A, b)를 사용하여 $\boldsymbol x$를 구한 뒤, A @ x가 $\boldsymbol b$와 같은지도 확인하시오.